理想OTA最硬一战:近百万老车主迎来马赫VLA 2.0



贾浩楠 发自 凹非寺
量子位 | 公众号 QbitAI
2022年交付的车,2026年的辅助驾驶模型——
中间隔着两代英伟达车规芯片、三套算力规格、一套从自研编译器到英伟达Orin-X的适配层。
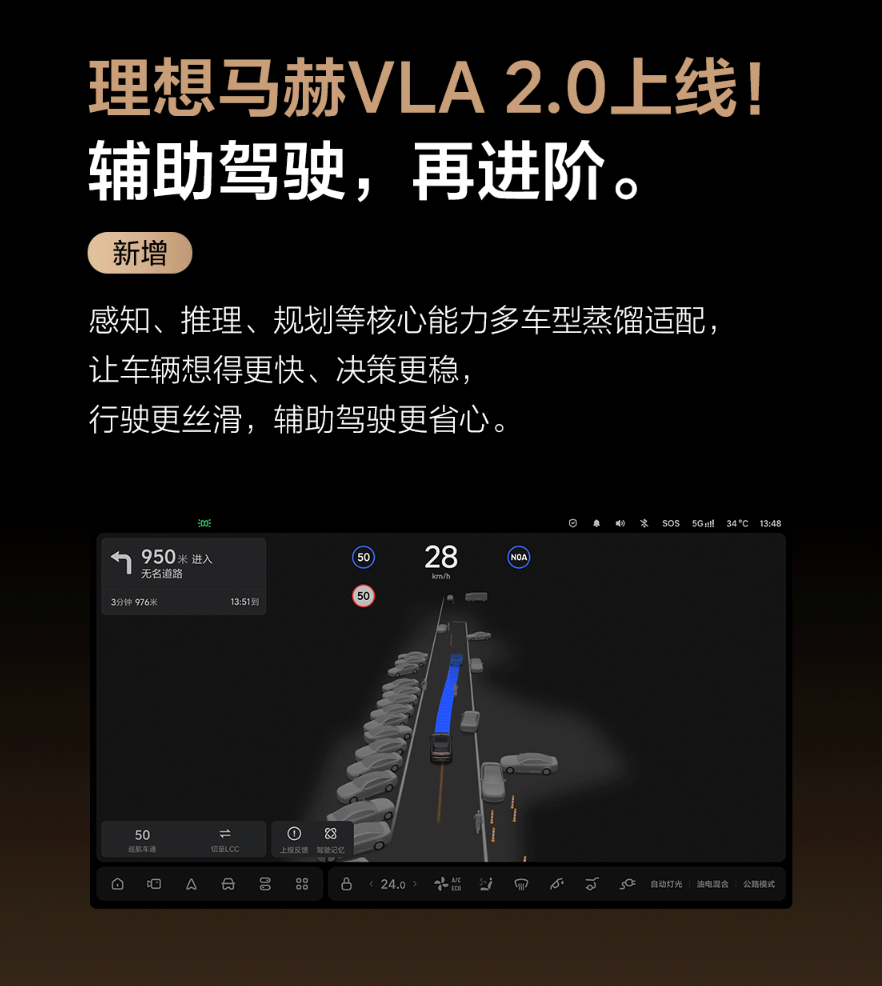
9月10日,理想推送OTA 8.6:理想马赫VLA 2.0覆盖2022-2025款AD Max车型近百万用户,Orin-X与Thor-U同期收到适配版本。
给老车型推送最新的智能驾驶辅助模型,在今年已经不算新鲜事,甚至“蒸馏”这一专业术语也开始走进大众视野。
但理想这次OTA却不仅仅停留在“蒸馏一个小模型”的层面,更关键的信息是:多平台、同期、能力最大化。
用户实际得到了什么?为什么前两代旧芯片能同时拿到?
OTA 8.6落地了什么
理想OTA 8.6如果只挑一个重点讲,那必须是智能辅助驾驶——也就是这次新上的理想马赫VLA 2.0。
改的全是以前最容易让人觉得别扭的几个环节:跟车、绕行、变道和博弈。我们收集了一些理想用户升级OTA 8.6的实际上路表现,一起来看看。
先看跟车:跟车更跟手,车辆提速更快,不再容易出现前车走了、自己还慢悠悠跟着的情况;同时跟车过程也更平顺,对前车动作的理解更快,也能够更快做出反应:
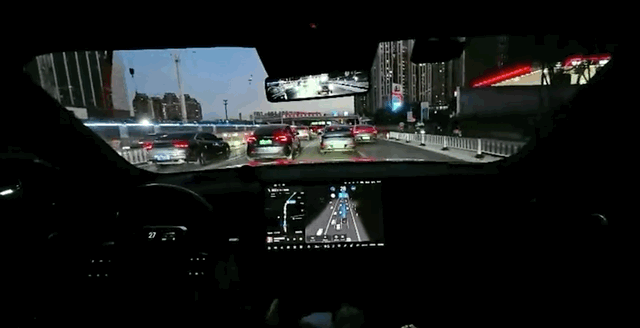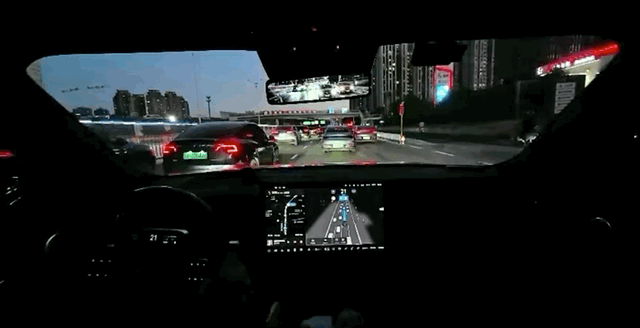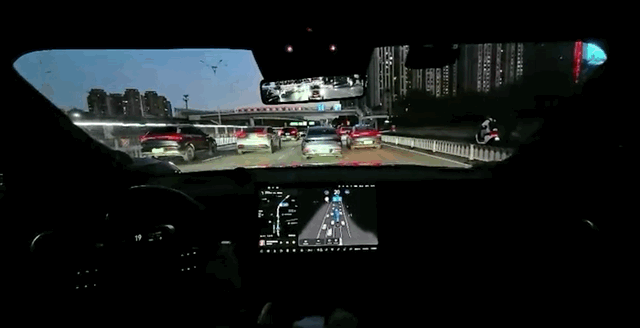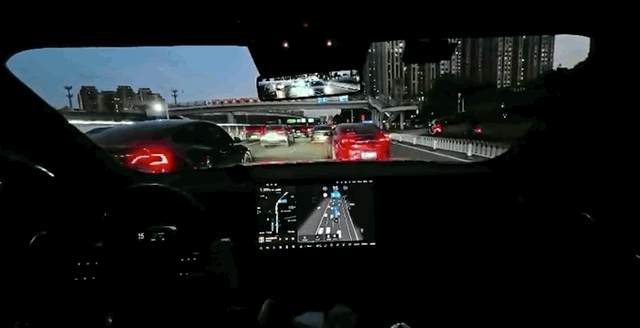 △
来自理想车主@晓鹏有理想
再看绕行:绕行更主动,既有“静态”场景,比如遇到故障车提前发起绕行:
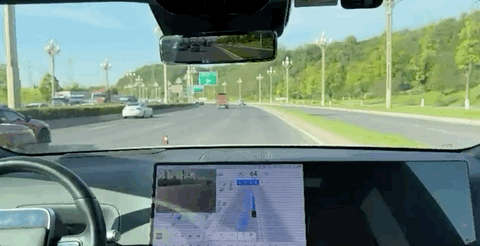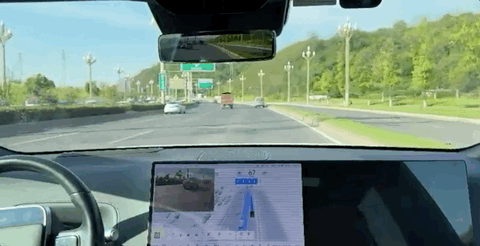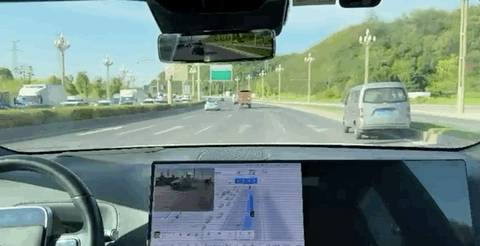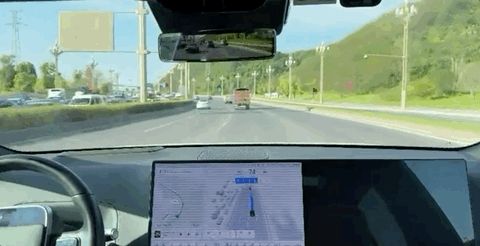
△来自理想车主@Zjy
更有“动态”绕行场景,和变道同时完成:
△来自理想车主@晓鹏有理想
变道超慢车的同时,发现那个要超的“慢车”同时也在变道,理想马赫VLA 2.0果断再次加速,完成了两次变道+超越慢车,而没有机械地因为“时机不好”取消超车。
这个案例中,还能看到第三大变化:变道更强调效率,过去偶尔出现的犹豫、骑线现象得到改善:
△来自理想车主@爱折腾的大刘
市面上最常见的超车变道能力,通常是简单的规则主导,即“前车”速度低于某个数值,必然启动变道,但缺乏对整体路况通行效率的考虑,所以常常出现变过去反而更慢(比如误入了转弯车道)的情况。
但理想马赫VLA 2.0在上面的案例中,表现出的是对路况的整体把握,不仅看当前车道,还会综合判断其他车道状况。
高峰拥堵时的变道博弈,理想马赫VLA 2.0变得更加果断坚决,对方稍微让出一点空隙,马上干净利落地完成变道:
 △
来自理想车主@老6要有理想
即便遇到突然停止的进站公交车,也几乎不带任何犹豫就能够发起变道:
△来自理想车主@不系
同时,博弈能力也得到了很大提升,在突遇拥堵需要强博弈的路段,OTA 8.6的表现可以说能够让人满意:
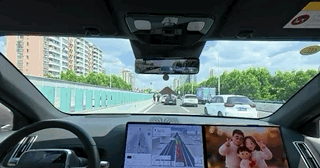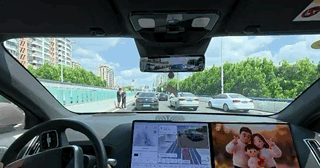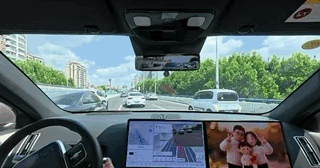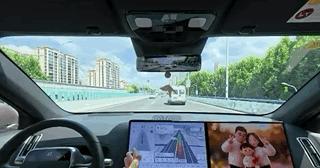
△来自理想车主@老6要有理想
理想马赫VLA 2.0智能辅助驾驶的边界,还继续往车外延伸。
泊车部分增加了非划线车位识别,连露营、路边临时停车这类不那么标准的空间也能尝试识别;遥控泊出支持远程唤醒,不用提前站在车边等。
更有意思的是,理想开始把AI眼镜Livis和App接进泊车流程,用户人在车外,直接说一句“帮我泊车”或者“向前开5米”,车辆就能执行相应操作。
从行车、泊车到补能,理想OTA 8.6其实是在把“人坐在车里操作”逐步变成“人给车下指令,车自己把事情办完”。
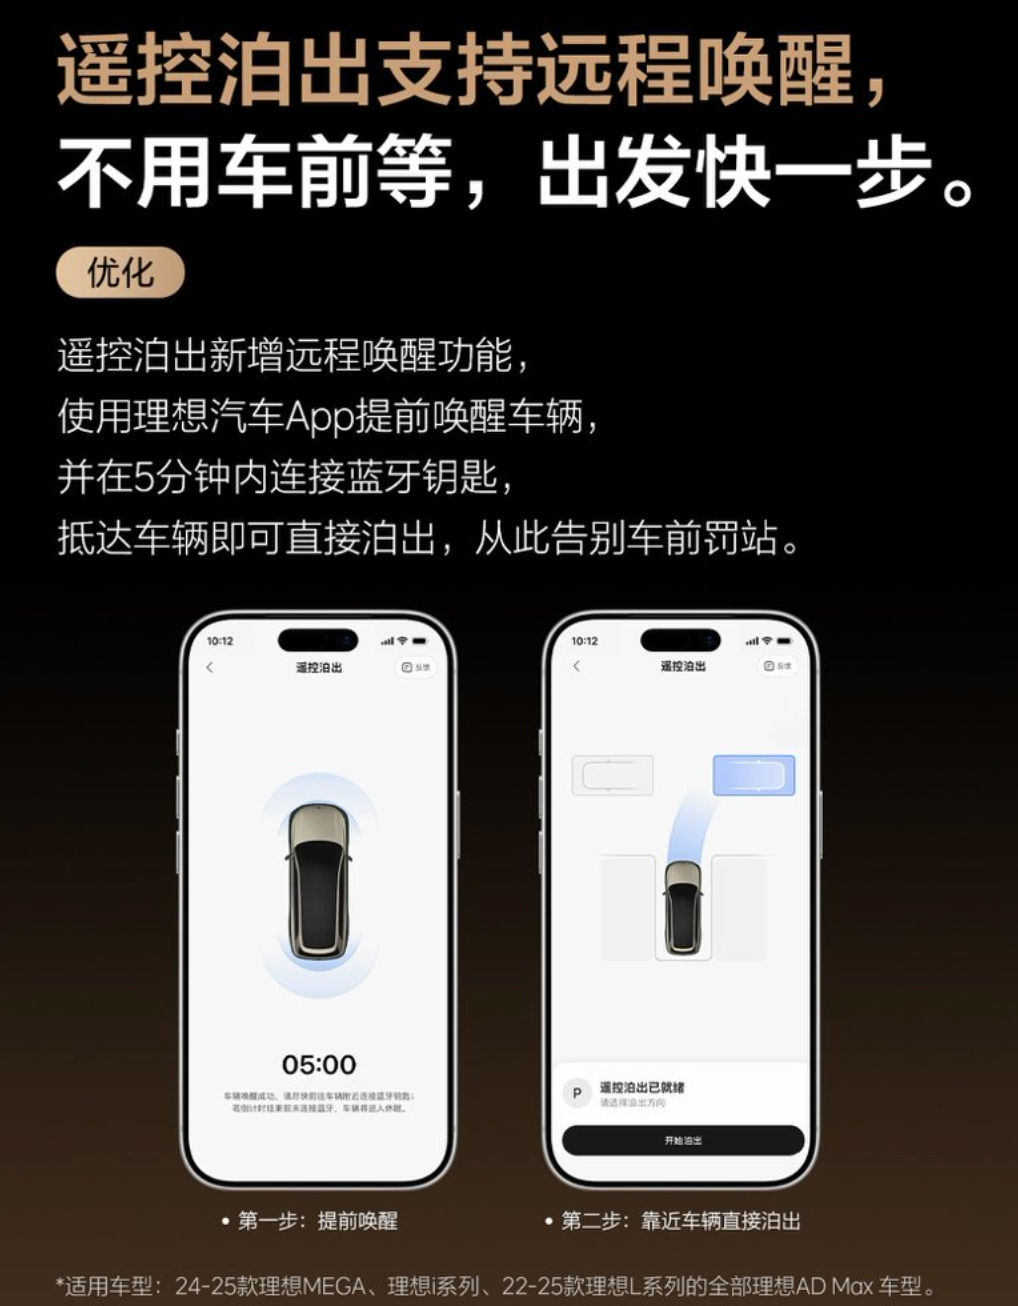
至于智能座舱和智能电动,这次更多是体验层面的升级:座舱新增转向盲区影像、哨兵多视角上传,音乐、视频和目的地预测等功能同步升级;
电动部分则围绕续航和补能做细节优化,包括末段温控、备车电池预冷、多时段预约充电以及自动充电车型开放等。
所以,理想OTA 8.6最核心的变化,还是理想马赫VLA 2.0把智驾从“完成动作”,进一步推向“处理复杂情况”;而眼镜控车则开始把这种自动化能力从道路延伸到整个用车过程。
都是旧平台OTA,理想的升级难点在哪?
理想OTA 8.6背后的真正难点,不是把理想马赫VLA 2.0简单蒸馏成一个轻量版,而是让同一套模型能力跨过不同年代、不同算力乃至不同计算架构的芯片,最终尽可能带给原用户近乎一致的驾驶体验。
理想的做法,是先在云端训练更强的教师模型,再针对马赫、Thor-U、Orin-X等平台,把能力迁移到各自的车端学生模型上。难就难在,这几套硬件并不是简单的“高低配”。
马赫M100采用动态数据流架构,Orin-X和Thor-U则是GPU架构,连底层计算方式都不同;同时,Thor-U可以使用FP4、FP8,Orin-X高效部署则主要依赖INT8。因此从马赫迁移到英伟达平台,模型结构、Token预算、量化、算子和部署策略都要重新设计。
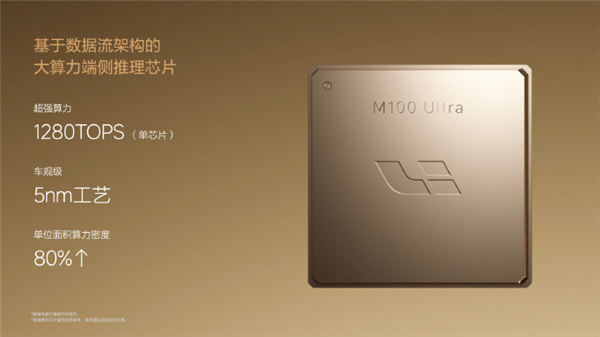
这里还有一个很关键的训练思路:不是让学生模型一味照抄教师模型的标准答案,而是让它自己先开、自己做判断,再专门抓住它容易犹豫、容易犯错的地方,让教师模型及时纠偏。
这样训练出来的模型,学到的不是一套“标准答案”,而是自己在真实道路上遇到问题时应该怎么处理,因此更有利于改善上车之后的实际表现。就像学生学会老师的解题思路,也一样能解开难题。
而这背后依靠的,也不只是一个模型团队。
理想过去4、5年搭起来的自研模型、Harness、自研操作系统、编译器团队和自研芯片,实际上共同组成了一套从训练到部署、再到车端执行的完整体系。
最终还要经过算法评测、仿真、实车测试、多城市泛化和用户反馈,验证功能、平顺性、稳定性以及安全边界后,才能全量推送。
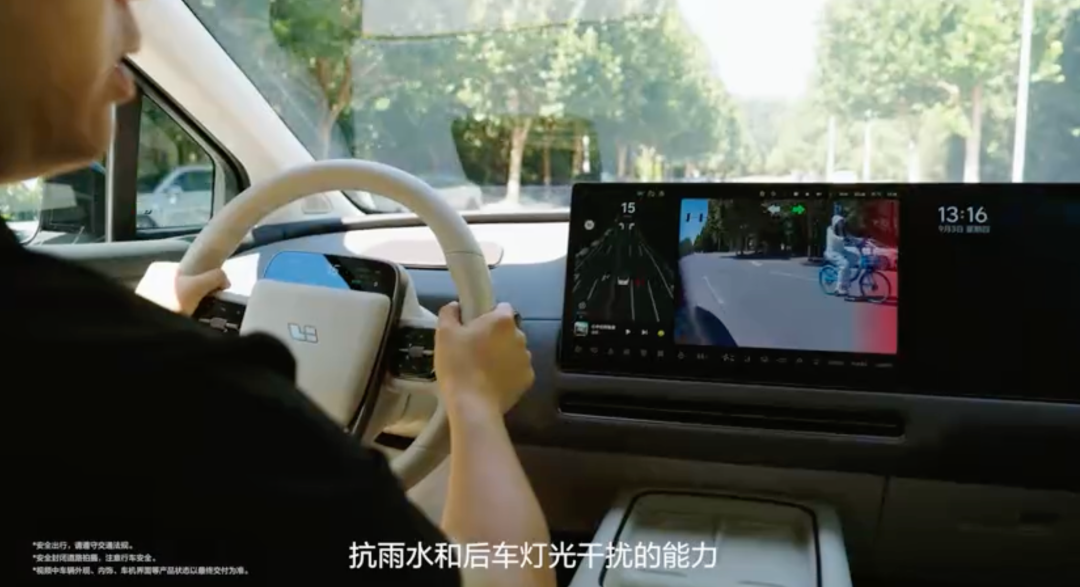
所以,理想OTA 8.6真正有价值的地方,是理想把一次模型升级,变成了一套跨芯片的AI能力迁移工程:
云端把能力做强,再针对不同硬件重新压缩、适配、训练和验证,最后把这套能力“翻译”成不同芯片都能执行的版本。
模型可以是一套,但要让不同硬件上的车都尽可能开出相近的体验,背后其实是一整套软硬件协同的工程。
如何解读
如果只把理想OTA 8.6理解成“老车也吃到了理想马赫VLA 2.0”,其实还是低估了它的意义。
本质上,是理想正在解决一个汽车行业越来越绕不开的问题:AI模型的迭代速度,远快于汽车硬件的生命周期。
一辆车通常要用五六年,但AI模型几个月就可能换一代。新车可以直接匹配最新模型,真正困难的是,硬件已经冻结的老车,能不能继续跟上AI能力的迭代。或者说,愿不愿意让这些硬件冻结的老车,跟上AI能力的迭代。
理想的答案是:意愿和能力都得有。
这也是为什么,理想强调老用户是最宝贵的资产的同时,也让我们看到过去几年建立的自研模型、自研芯片、星环OS、Harness和编译器五大体系协同起来时,会有怎样的爆发力。
这甚至会改写后续对于一家车企技术能力的评判标准。当然,也可能改变汽车产品本身的生命周期。
一键三连「点赞」「转发」「小心心」
欢迎在评论区留下你的想法!
— 完 —
🌟 点亮星标 🌟
科技前沿进展每日见
本文来自大风号,仅代表大风号自媒体观点。
