华为哈勃投了个98年博士!让机器人皮肤变色,团队平均23岁



允中 发自 凹非寺
量子位 | 公众号 QbitAI
机器人已经能跑、能跳、能翻跟头,但真要让它拿起一颗鸡蛋、拧紧一颗螺母,事情就没那么简单了。
视觉能告诉机器人物体在哪里,却很难在接触发生后,准确告诉它用了多大的力、有没有滑动,以及下一步该如何调整。这也是为什么,触觉正在成为机器人行业争夺的新技术方向。
最近,一家由98年博士创办的深圳公司,选择了一条不太一样的路线:不从算法或者传统传感器结构入手,而是用一种会随压力变色的光子晶体材料,重新设计机器人的触觉传感器。
这家公司叫视塔机器人。
10月13日,深圳视塔机器人科技有限公司(以下简称“视塔”)完成天使轮融资。本轮投资方包括华为旗下哈勃投资、深高新投旗下基金及高轩投资等,多维资本担任独家财务顾问。
视塔创始人兼CEO张伟出生于1998年,博士阶段由南方科技大学与香港城市大学联合培养,研究方向横跨光学材料与机器人。公司团队平均年龄约23岁,核心成员来自南方科技大学智能液晶光学实验室,覆盖材料、器件电路与算法等领域。
年轻是这支团队最直观的标签,但让它获得产业资本青睐的,是一项来自材料科学的技术创新。
视塔正在将柔性光子晶体与感光器件结合,开发厚度小于1毫米、感知密度超过10,000点/cm²的柔性电子皮肤方案。
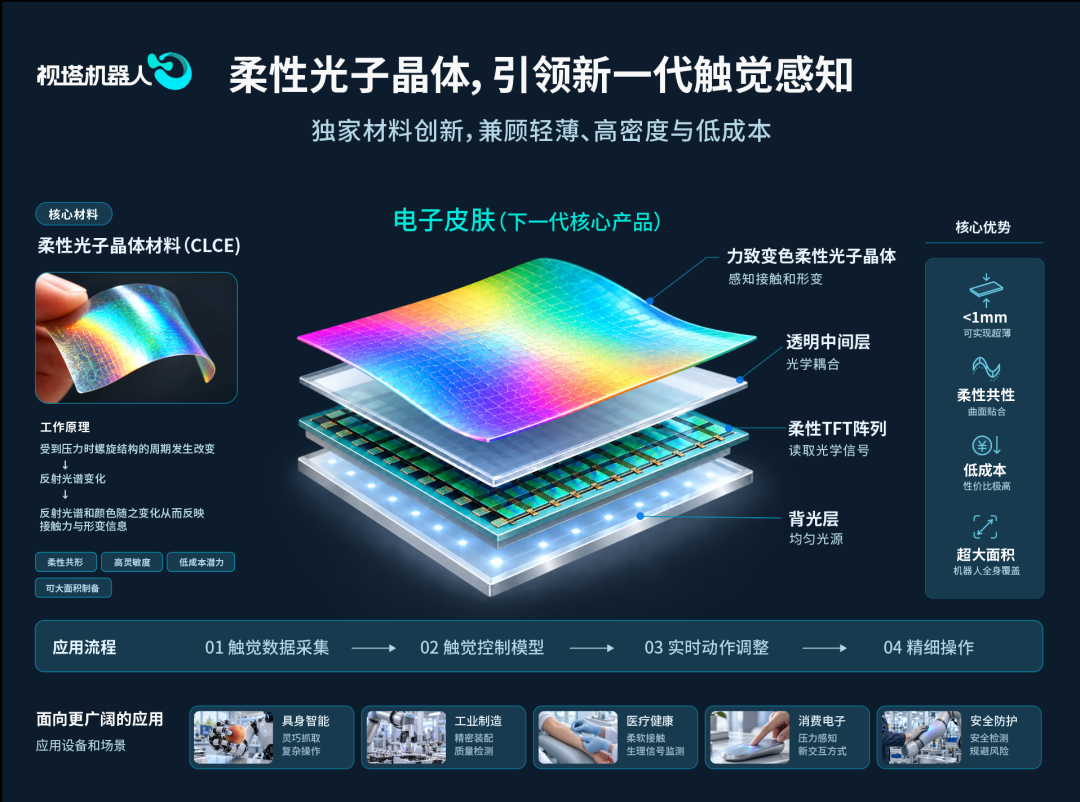
相比传统触觉传感器,这种电子皮肤希望在保持高密度感知的同时,进一步解决传感器的厚度、柔性与大面积集成问题。
而在电子皮肤之外,视塔也已经围绕触觉传感器、数据采集设备与触觉控制模型,建立起一套从硬件到算法的研发体系。
98年博士创业,为什么要从材料重新做触觉?
张伟最初并不是一个典型的机器人创业者。他的研究背景来自光学材料。
在南方科技大学与香港城市大学联合培养的博士阶段,他接触的是液晶弹性体、柔性光学器件,以及如何利用材料内部的微观结构实现不同的光学功能。
后来,张伟开始思考,这些材料技术能不能用来解决机器人操作中的实际问题。
其中一个出发点,是他看到春晚舞台上的宇树机器人。现阶段机器人已经展现出很强的运动能力,但从跑跳翻腾到真正干活,中间还有很长一段距离。
张伟发现,人类完成很多精细操作时,并不需要时时盯着自己的手。拿起杯子、调整握力、拧紧瓶盖,手指会不断根据接触反馈修正动作。
但机器人往往缺少这种能力。“我们关注的是,触觉能不能让机器人完成过去做不好、甚至做不了的操作。”在他看来,机器人想要进入复杂的操作场景,触觉是绕不开的一环。
问题是,现有触觉传感器还远没有达到理想状态。压阻、电容、磁触觉、视触觉等技术路线已经发展多年,各有适用场景,但要在机器人手指、手掌等有限空间内,同时实现轻薄、高密度和低成本,依然存在不少工程困难。
以视触觉为例。这类传感器通常通过摄像头观察接触表面的形变,再由算法计算接触状态和受力信息。它的优势是能够获得丰富的接触信息,但摄像头、光学结构及成像距离,也给传感器的进一步减薄带来了限制。对于指尖,这个问题或许还能通过优化结构解决。但如果希望让触觉覆盖整个手掌,甚至机器人身体的其他部位,传统模组的厚度和体积就会成为更大的负担。
在视塔看来,一个理想的触觉传感器,需要兼顾三个指标:感知密度高、成本低、厚度薄。
于是他们选择从材料本身寻找答案。其核心技术是一类柔性光子晶体材料,以胆甾相液晶弹性体(CLCE)为代表。
这种材料有一个很有意思的特点:颜色不是颜料染出来的,而是由内部液晶分子形成的周期性螺旋结构产生。当材料受到压力、发生形变时,内部螺旋结构的周期也会随之改变,进而引起反射光谱和颜色变化。
△动态展示光子晶体受力即变色、手指按压可显示清晰指纹、能测脉搏
也就是说,材料本身就能将看不见的机械形变,转化为可以读取的光学信号。比如,光子晶体六七百纳米的结构堆叠十层后,一微米的变化,就能让波长从600纳米变成500纳米,直接从红色变成绿色。
这相当于通过材料的光学响应,将原本很微小的形变变化表现为明显的颜色差异。
这一特性为轻薄结构下的灵敏感知提供了基础。而且,光子晶体的周期性结构可以通过分子自发排列形成,再由弹性高分子网络固定,使材料兼具柔软、可形变与光学响应能力,也为大面积制备和降低制造成本提供了可能。
对视塔而言,真正的技术工作并不是发现了光子晶体会变色,而是如何把这种材料做成能够稳定读取、重复制造,并最终集成到机器人身上的触觉传感器。
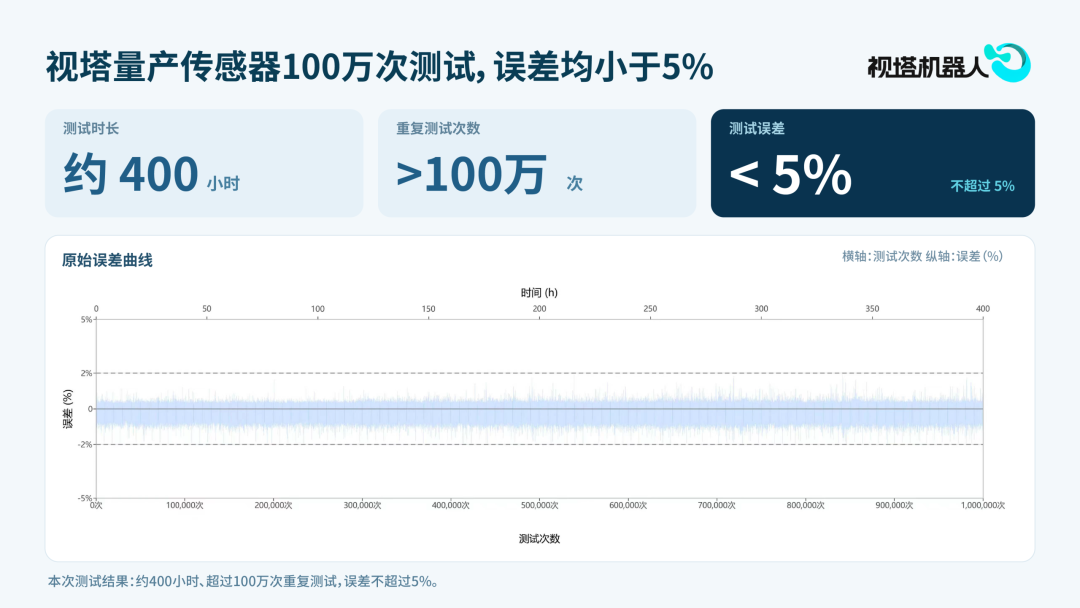
△视塔量产传感器100万次测试,误差率均小于5%
把摄像头拿掉,做一张真正柔软的电子皮肤
光子晶体材料能够感知压力,只是第一步。
接下来还有一个更现实的问题:怎么把它做成机器人真正能用的产品?
视塔的下一代电子皮肤方案,将力致变色柔性光子晶体、透明中间层、柔性TFT感光阵列和背光层组合在一起。其中,光子晶体负责感知接触与形变,柔性感光阵列则负责读取光学信号。
与传统视触觉需要为摄像头预留成像空间不同,这种设计将光学读取器件集成到薄膜结构中,为进一步压缩传感器厚度提供了可能。
材料负责感知,感光阵列负责读取。通过改变这两个环节的组合方式,视塔希望把高密度触觉传感器做成真正柔软、轻薄的电子皮肤。其光子晶体电子皮肤厚度可小于1毫米,感知密度可超过10,000点/cm²。
这两个指标分别对应电子皮肤的两个关键问题。
一个是能不能装得下。机器人手指、手掌的空间本来就很有限,如果传感器太厚,就会影响本体结构设计,甚至限制手指运动。
另一个是能不能感知得足够细。机器人抓取物体时,接触往往不是发生在单个点上,而是分布在多个区域。更高的空间分辨能力,有助于记录这些区域的接触细节。
柔性则进一步扩大了电子皮肤的应用范围。人类的手并不是平面,手指、指关节和手掌都有复杂曲率。传统独立模组很难覆盖所有接触位置,而柔性薄膜有机会沿着这些表面展开。
这也是视塔电子皮肤下一阶段的重要方向:让触觉从指尖扩展到更大面积的手部表面,进一步探索全掌乃至机器人身体其他部位的触觉覆盖。
当然,材料能够弯曲,不等于一整套电子皮肤已经具备成熟的大面积部署能力。感光阵列、封装结构、器件一致性和长期耐久性,都需要在后续工程化过程中继续解决。
但这种技术路线的应用空间并不局限于机器人。例如,汽车座椅、床垫、按摩设备等产品,同样存在对柔性压力感知的需求。这些设备的接触表面往往较大,形状也不规则。如果传感器能足够薄、柔软,并且具有较高的感知密度,就有机会在不明显改变原有产品形态的情况下,增加压力和接触状态感知能力。
这也是视塔希望通过光子晶体电子皮肤进入更多应用场景的原因。
从材料创新到产品交付,视塔走向触觉商业化
材料创新是视塔的技术起点,但对于一家硬件创业公司来说,从实验室里的材料到能够交付的产品,中间还有大量工程问题。
材料的一致性如何保证?传感器怎样封装?如何降低制造成本?客户提出新的尺寸和结构要求,能不能迅速调整?这些问题无法只靠一篇论文解决。
对于视塔而言,从0到1的技术探索相对顺利,但从1到10、再到100,真正的挑战在于如何将技术优势转化为稳定、可制造、能够持续交付的产品。
目前,视塔团队规模约50人,平均年龄约23岁。年轻团队采用扁平化的组织方式,并将材料研发、器件设计、加工制造和测试验证集中在同一场地。
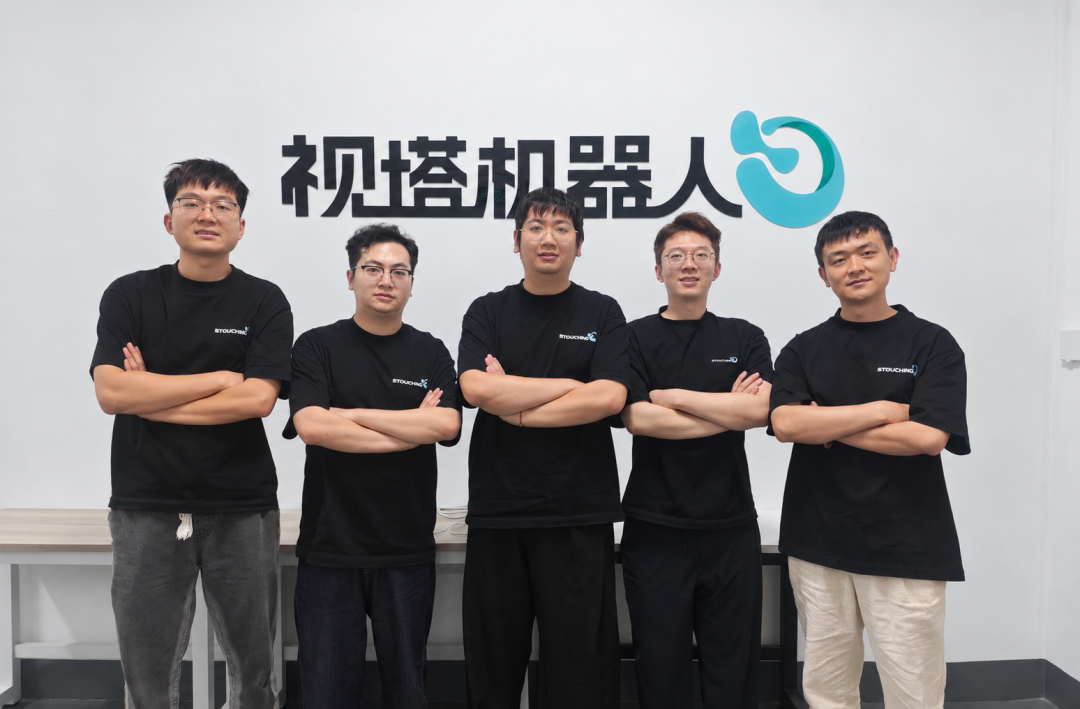 △
视塔核心团队,左三为创始人、CEO张伟
在深圳约800平方米的研发与生产空间里,他们既有研发办公区域,也配置了洁净间、3D打印、CNC、激光加工、电路贴片等设备,以及团队自建的测试平台。
这种研发与制造紧密衔接的模式,让工程师能够在同一场地完成设计、加工和测试,并迅速根据反馈调整方案。对于需要反复优化材料、光路、结构和电路的触觉硬件而言,缩短验证周期是产品走向工程化的重要一步。
成立不到一年,视塔已经逐步建立起触觉传感器与数采设备的研发和交付体系,客户覆盖海内外高校实验室、头部模型企业及灵巧手厂商。
在商业化的过程中,视塔也发现,不同客户对触觉的要求存在明显差异。有的关注响应速度,有的追求更高的测力精度,有的需要感知纹理,还有的首先受限于安装空间。
这意味着,即使光子晶体在轻薄、高密度感知方面具有独特优势,也不意味着它能够替代所有触觉技术路线。
因此,视塔一方面持续推进柔性光子晶体电子皮肤的研发;另一方面围绕客户的实际需求,布局视触觉、压阻、电容等不同触觉方案,提供相应的传感器产品。
除了硬件,视塔也在向机器人数据与操作控制延伸。
在数据采集方面,公司开发了视触觉数采夹爪、EGO数据采集系统、数采背包等设备,为机器人模型训练补充接触状态和受力变化等信息。
但机器人需要的,并不只是更多触觉数据,而是能够根据接触反馈实时调整动作的能力。
为此,视塔正在研发自研触觉控制模型——“外挂触觉小脑”。其设计思路是与VLA等上层机器人模型协同:上层模型负责理解任务与规划动作,触觉模型则根据接触反馈,对力度、位置和姿态进行局部调整。
在擦黑板、插孔等部分典型任务的内部测试中,引入触觉小脑反馈后,机器人任务成功率最高提升近100%。
传感器与模型的联合研发,也让视塔能够从实际操作需求出发,反过来优化硬件设计与数据采集方式,逐步形成从触觉感知到操作控制的技术积累。
不过,柔性光子晶体电子皮肤仍然是视塔现阶段最核心的产品方向。相比单个指尖传感器,电子皮肤有机会覆盖更大的接触面积,也对材料制备、器件集成和规模化制造提出了更高要求。
此次华为哈勃等投资方的加入,将为视塔进一步推进产品研发和商业化提供资金支持。
从光子晶体材料到独立触觉模组,再到能够贴合复杂曲面的大面积柔性电子皮肤,视塔正在尝试改变触觉传感器的形态,也在探索机器人感知物理世界的另一种方式。
机器人已经拥有越来越强的视觉理解和动作规划能力,但真正进入物理世界,还需要学会如何接触、感受和调整。
视塔选择从一张柔软的电子皮肤开始,让机器感知世界的方式,向人类再靠近一点。
*本文系量子位获授权刊载,观点仅为原作者所有。
一键三连「点赞」「转发」「小心心」
欢迎在评论区留下你的想法!
— 完 —
🌟 点亮星标 🌟
科技前沿进展每日见
本文来自大风号,仅代表大风号自媒体观点。
