科学家把机器人做成“鼻涕”了 居然还挺好用



以前我们想象中的机器人都还是像人的,而最近登上学术期刊的机器人,不像人就算了,竟然是鼻涕形的,这对吗?
鼻涕形机器人没有固定的形状,可以流动、变形、切割和合体,像史莱姆,也像电影里的液态外星人共生体——毒液,甚至有人直接将这种机器人称为“毒液机器人”。
为什么要制造这样的机器人?它有什么特殊的应用场景呢?
史莱姆一样的流体机器人
由电子元件做成的传统机器人是硬的、尺寸固定的,要在地上快跑肯定是这种机器人更快更抗造,但如果任务空间突然变窄,它就会卡住。而且它们还有个麻烦:体型小和供电长不能兼得。能去到超狭小管道的机器人搭载不了大电池,可能走两步就停电了。在毫米级别大小的机器人身上,电池是最大的元件。
于是研究人员们另辟蹊径,把目光转向了磁场驱动。
2022 年,香港中文大学和哈尔滨工业大学联合开发了磁性粘液机器人。它可以通过外部的磁场驱动,所以本身不用再受电池大小的限制。而且用磁性颗粒混合成的“鼻涕形”机器人,体型可以随意变化,不仅能钻过窄缝,还可以实现抓取和包裹。
这种磁性粘液机器人配方非常简单,使用的是聚乙烯醇、硼砂和磁性颗粒。聚乙烯醇是一种增稠剂,硼砂里的硼酸会让聚乙烯醇的大分子交联,变成粘稠而有弹性的鼻涕状,让它被切断也能快速自动愈合。再在鼻涕里加入磁性颗粒,机器人就做好了!
它具有非牛顿流体一样的特性,可以流动,但是受到外界机械应力时又表现得像固体。这让它能适配的应用场景更灵活多变。
用外部磁场驱动磁性机器人,就好像隔着衣服用磁铁拉动铁块一样,只不过可以更精细。让外部磁铁的磁性大小、磁极方向、组成方式、运动速度发生改变,就能相应的让磁流体机器人变成不同的形状,从而实现各种形变和运动。
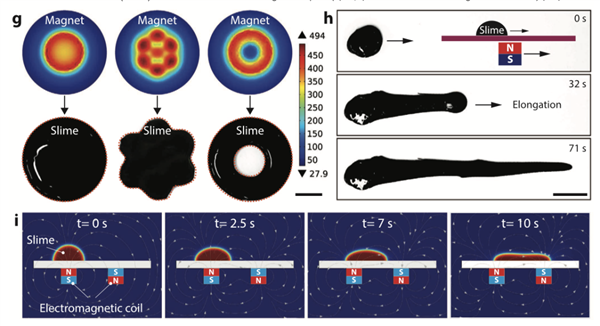
不同的磁场形状,让磁性机器人变成相应的形状丨参考文献[1]
研究团队还让磁流体机器人进行了各种“实地穿越测试,比如只有 1.5 毫米窄的缝隙、5 毫米直径的弯曲管道、地形更复杂的迷宫、还有坑坑洼洼的表面。鼻涕机器人都能轻松完成任务。此外,它在各种材料的表面也能完成运动,比如金属、塑料、玻璃等。
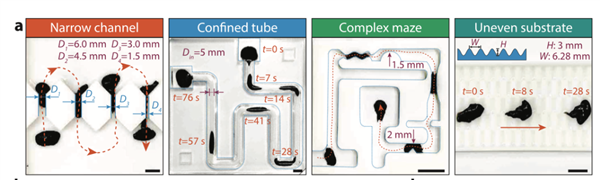
Sun, Meng, and Hui Xie et al. "Reconfigurable Magnetic Slime Robot: Deformation, Adaptability, and Multifunction." Advanced Functional Materials (2022).
它的变形方式还不止这样,除了钻洞、越过障碍,它还擅长包裹。研究团队进行的两种包裹动作测试,一种是”抓握”,它可以先伸长,然后回卷,包裹住需要抓住的物体;如果足够大,能像摊煎饼一样,还能一次抓握多个物体,好像煎饼卷大葱。
另一种是包裹并运输,比如当人类不小心吞了异物,为了防止异物损伤胃壁,可以派出鼻涕机器人去把异物包裹住,然后团成圆滚滚的一坨排出体外,避免异物腐蚀或划伤消化道。
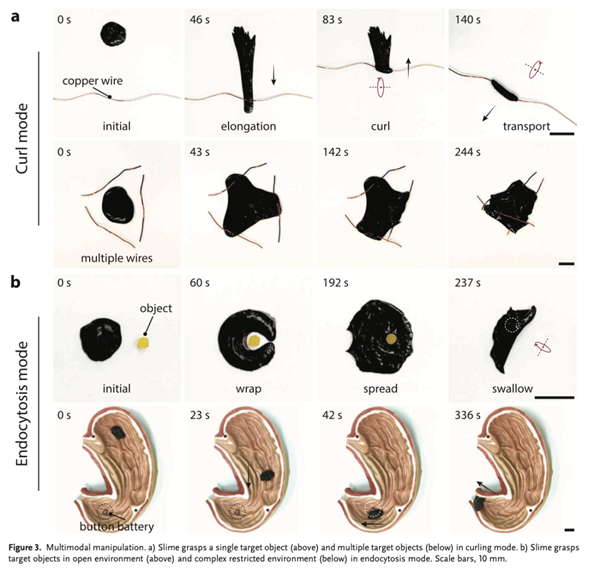
Sun, Meng, and Hui Xie et al. "Reconfigurable Magnetic Slime Robot: Deformation, Adaptability, and Multifunction." Advanced Functional Materials (2022).
丰富的使用场景
哈工大团队后续在《科学·进展》上发表的论文是让这种磁流体机器人能通过磁场调节拆分得更小,然后通过窄小通道之后再重组——比如人体血管这种有复杂分支的结构。
这种设计主要是想解决微小血管内给药的难题,磁流体机器人能进入比柔性血管支架更细小的地方,完成送药(溶栓、局部抗炎等)。磁流体机器人还能压扁,尽量贴合病灶表面,达到最大化治疗效果。
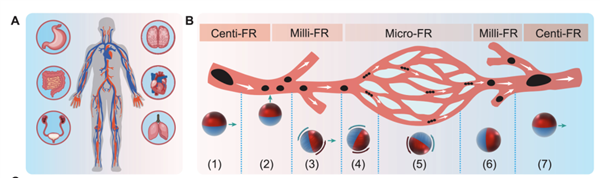
Fan, Xiaocheng, Yingtian Jiang, Miao Li, Yifan Zhang, Chenyao Tian, Liyang Mao, Hui Xie, Lining Sun, Zhan Yang, and Metin Sitti. "Scale-Reconfigurable Miniature Ferrofluidic Robots for Negotiating Sharply Variable Spaces." Science Advances 8 (2022)
上面这个例子还处于验证可行性阶段,而 2026 年 3 月,中国科学院深圳先进院团队已经把磁流体机器人运用在了一个实际的临床前问题上——心房颤动患者的左心耳封堵,成果发表在《自然》上。
在使用磁流体机器人之前,临床上使用的是固定形状的金属封堵器,用来防止血栓在此脱落引发中风。但是金属经常不能完全封堵左心耳的缝隙,因为这个洞的形状不规则且多变。这时采用磁流体机器人,就能控制它变形填满不规则的缝隙。
实验团队还发现它不仅不容易被排异,还能诱导内皮细胞生长形成内膜。目前已经在不同的动物身上做了跨物种验证,均预后良好,没有出现出血、心律失常或血栓。
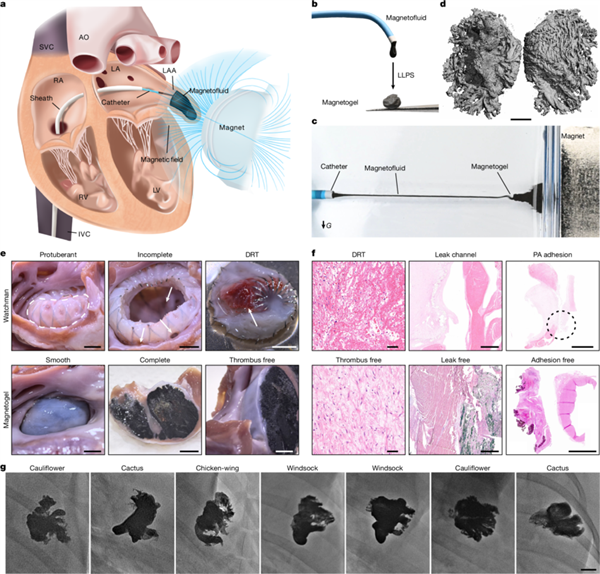
Wang, Shu, Wenhao Ju, Donglin Zhuang, Zhecheng Chen, Dongliang Zhao, et al. "Long-Term Thrombus-Free Left Atrial Appendage Occlusion via Magnetofluids." Nature (2026).
除了在医疗方向的应用,磁性机器人还能用于接/断电路,它好像一滴可以爬行的焊锡,哪里电路断了自己爬过去就接上了。在需要操控的电路比较复杂的时候,还能灵活控制接通/断开哪一条。
因为磁性机器人可以变形,贴合度更高,相当于一种柔性传感器,尤其在人体关节处能利用它形变时电阻发生变化的特性,精确捕捉动作,所以还可以应用在运动监测领域。
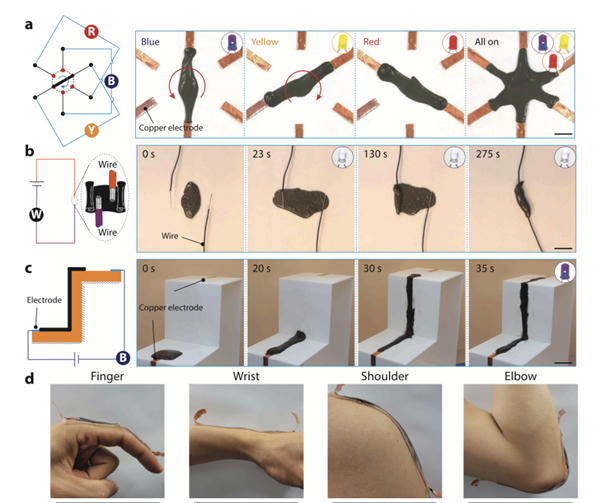
展示柔韧性和贴合性丨参考文献[1]
还有这些磁性“机器人”
1、蜈蚣型磁控机器人
有腿的磁控机器人比鼻涕形机器人跑得更快,也更适合在弯曲、阻力大、有障碍物的地方穿行。
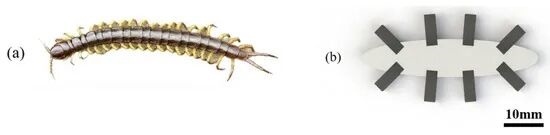
Xu, Ruomeng, and Qingsong Xu. 2023. "Design of a Bio-Inspired Untethered Soft Octopodal Robot Driven by Magnetic Field" Biomimetics 8, no. 3: 269. https://doi.org/10.3390/biomimetics8030269
2、胶囊型磁控机器人
这种应用不强调磁控机器人可以变形的能力,就是用它来包裹住药品达成精准导航送药,送到之后,使用高频磁场让它溶解,释放药物。
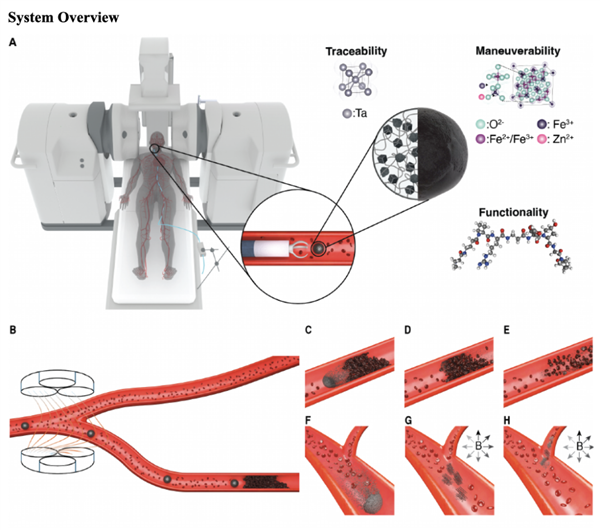
Landers, F. C., L. Hertle, V. Pustovalov, et al. "Clinically Ready Magnetic Microrobots for Targeted Therapies." Science(2025).
磁性流体机器人,虽然长得丑,但是用自己修修补补的技能在最前沿的机器人技术中站稳了一席之地。
参考文献
[1]Sun, Meng, and Hui Xie et al. "Reconfigurable Magnetic Slime Robot: Deformation, Adaptability, and Multifunction." Advanced Functional Materials (2022).
[2]Fan, Xiaocheng, Yingtian Jiang, Miao Li, Yifan Zhang, Chenyao Tian, Liyang Mao, Hui Xie, Lining Sun, Zhan Yang, and Metin Sitti. "Scale-Reconfigurable Miniature Ferrofluidic Robots for Negotiating Sharply Variable Spaces." Science Advances 8 (2022).
[3]Wang, Shu, Wenhao Ju, Donglin Zhuang, Zhecheng Chen, Dongliang Zhao, et al. "Long-Term Thrombus-Free Left Atrial Appendage Occlusion via Magnetofluids." Nature (2026).
[4]Mao, Liyang, Chenyao Tian, Peng Yang, Xianghe Meng, Xingjian Shen, Hao Zhang, and Hui Xie. "Swarm Coordination of Fish-Like Magnetic Soft Robots: Directed Aggregation and Shape-Adaptive Attachment toward Efficient Drug Delivery." National Science Review 12, no. 12 (2025).
[5]Xu, Ruomeng, and Qingsong Xu. 2023. "Design of a Bio-Inspired Untethered Soft Octopodal Robot Driven by Magnetic Field" Biomimetics 8, no. 3: 269. https://doi.org/10.3390/biomimetics8030269
[6]Landers, F. C., L. Hertle, V. Pustovalov, et al. "Clinically Ready Magnetic Microrobots for Targeted Therapies." Science(2025).
策划制作
作者丨段晨 科普创作者
审核丨孙明轩 上海工程技术大学教授、中国科普作家协会会员
策划丨甄曦
责编丨甄曦
责任编辑:落木
本文来自大风号,仅代表大风号自媒体观点。
