工博会直击:非夕科技从四轮定位到精密插接,机器人练出好“手感”



让机械臂沿着预设轨迹移动,工业机器人早已不陌生。但在真实工厂里,零件不会每次都停在完全相同的位置,工件可能变形,工具也可能在接触瞬间打滑。机器人能否把活干好,往往取决于“碰上去”之后的那几秒。
在2026工博会8.1H馆的非夕科技展位,这个问题被拆成了许多具体场景:汽车底盘下调整螺母、服务器内插拔部件、磨削曲面叶片,还有双臂协作完成柔性包装。与单纯追求动作速度的演示不同,这些任务的共同点是:机器人必须边接触、边判断、边修正。此次工博会,非夕科技还联合其19家生态伙伴,带来40台自适应机器人、28个复杂应用。规模足够醒目,但更值得关注的,是这些应用为什么需要同一种底层能力。
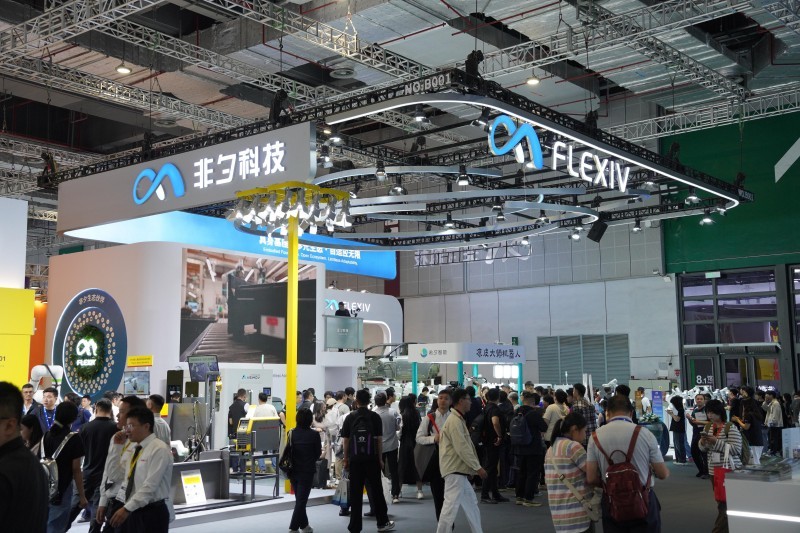
非夕科技在2026工博会展位
从汽车底盘开始:定位难,接触后保持稳定更难
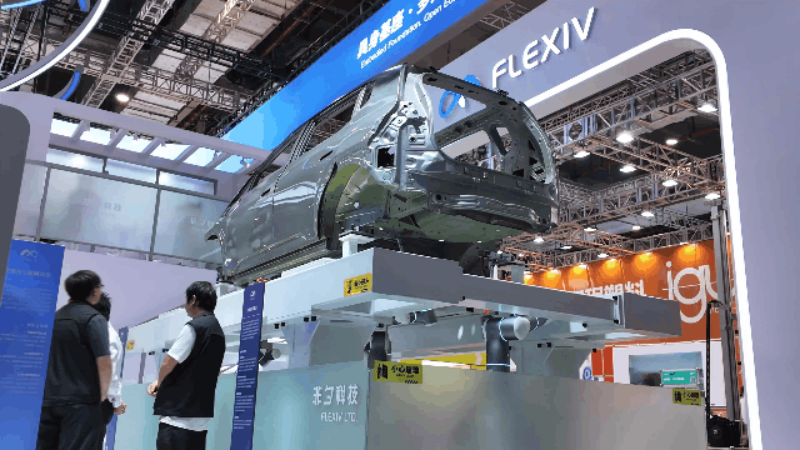
四轮定位听起来是一个标准化程度很高的汽车工序,实际操作却有不少变量。车辆停靠位置、悬架状态和零件公差,都可能让工具与螺母出现细微偏差。对人工来说,可以凭手感慢慢找准;对只按固定轨迹运动的机械臂来说,这类偏差可能直接导致接合失败。
非夕展示的方案并非要求工件先做到绝对精准,而是让机械臂先轻触、再搜索,利用力觉反馈找到合适的接合位置。调整时,系统在需要传递扭矩的方向保持刚度,在其他方向保留一定柔顺性。简单理解,就是该用力时稳得住,遇到偏差时又不会一味硬顶。
按照非夕的介绍,这套方案已在多个汽车工厂批量落地,并可沿用现有人工工位、减少结构化改造。对于汽车厂而言,这比一段漂亮的机器人演示更有说服力:自动化升级不只是能不能做,还要看是否需要大幅重建产线。
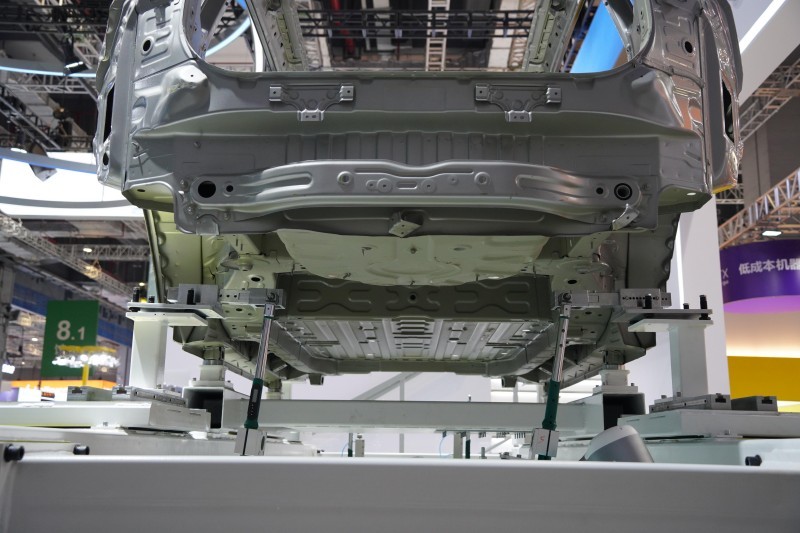
汽车四轮定位演示
服务器插接:机器人移动了,精度也不能跟着“漂”
另一个有代表性的展示是MICO Ultra服务器插装。复合机器人移动到机柜附近后,即便导航很准确,移动平台与目标插槽之间仍可能存在位置误差。内存条、风扇等部件的插接又不能靠蛮力完成,必须兼顾对位精度和接触安全。
现场方案把视觉引导与自适应力控结合起来:靠近目标时观察位置,接触过程中通过探测和力位混合控制不断修正姿态。这里真正值得看的不是“机器人会插内存条”这个结果,而是它不必把整个环境都当作一套永远不变的坐标。
这种能力对未来的移动操作机器人尤其重要。移动扩大了机器人的工作范围,也引入了新的误差来源;能否在到位后继续完成精细操作,才决定它是不是一个真正有用的移动工作单元。
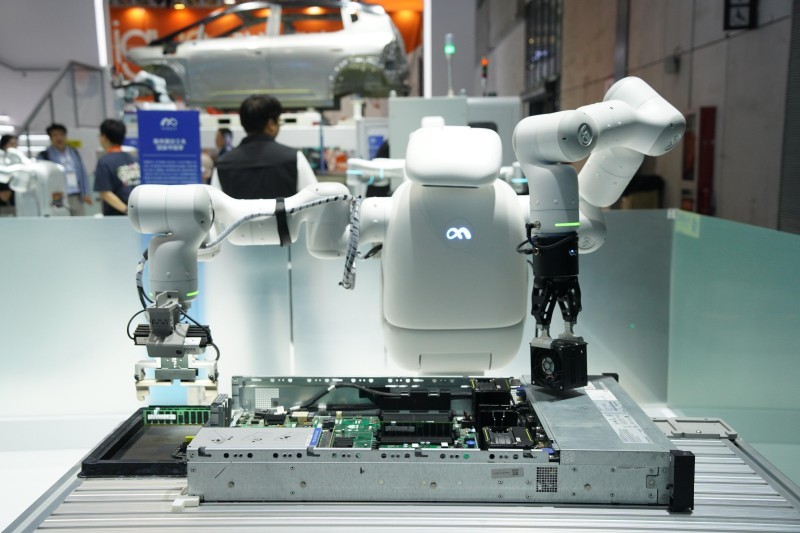
MICO Ultra演示服务器部件插装
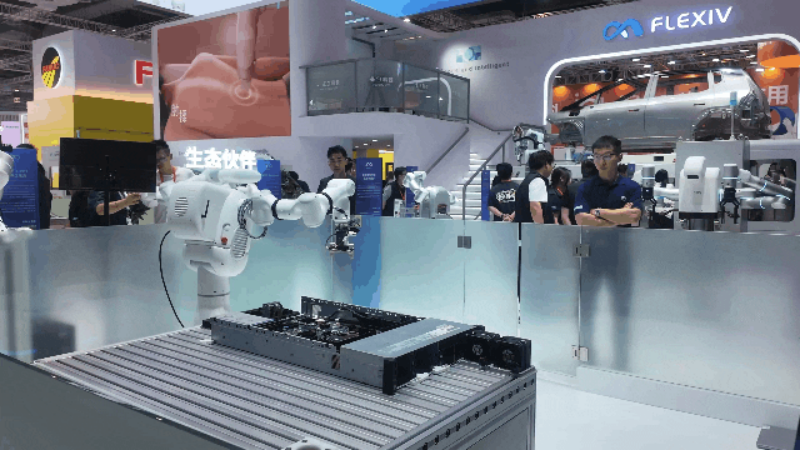
(gif)
从“摸得准”到“磨得匀”,力控进入工艺本身
非夕科技展位上的涂层叶片磨削,则把力控的意义往前推进了一步。航空发动机和燃气轮机叶片具有复杂曲面,且存在基体、涂层材料特性不同的问题。工具如果贴合不稳,轻则加工不均,重则可能伤及涂层。
在合作伙伴埃斯莫的“天工”智能磨削工作站中,自适应机器人根据接触状态调整动作,在线检测系统再将加工结果反馈给工艺参数。它不再只是按程序重复一个姿势,而是参与了加工质量的闭环控制。
这也是机器人走进高附加值制造环节时的一个重要变化:过去自动化更多负责重复搬运,现在开始承担对接触质量有要求的专业操作。不过,展台展示说明了技术路径,长期一致性、节拍与维护成本,仍需要结合实际生产数据评估。
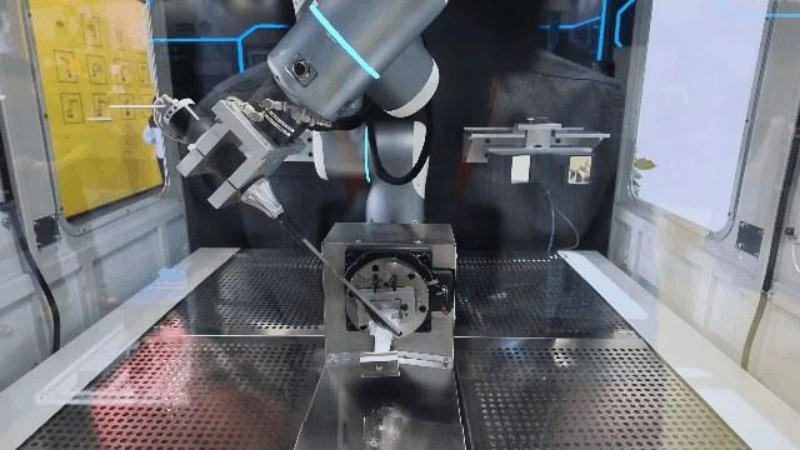
涂层叶片磨削演示(gif)
一套“手感”,为什么能延伸到这么多机器人?
非夕此次展示的产品并不局限于单一机械臂。Rizon拂晓面向精密装配、表面处理等工业任务;Enlight初昕则采用紧凑双臂设计,并在关节中配置多维力传感器。现场的全臂多点触控演示,能够将手臂不同位置受到的接触呈现在监控界面上。
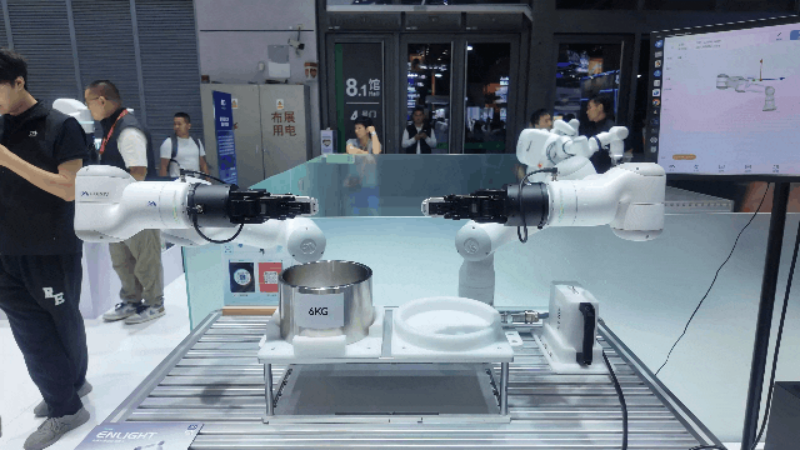
Enlight多臂电触控演示(gif)
这一设计很容易让人联想到人的皮肤与肌肉感知。它的现实价值不只是让机器人更有互动感,而是为接触安全、双臂协调以及复杂环境中的动作调整提供更多信息。基于Enlight构建的MICO系列,则进一步把双臂系统做成可适配固定工位与移动作业的平台。换句话说,非夕想复用的不只是某个机械结构,而是一套“感知接触—协调动作—完成操作”的基础能力。
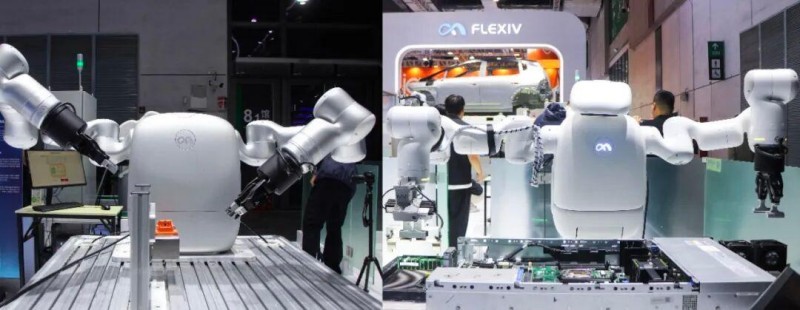
MICO系列展示了双臂机器人在不同作业平台上的模块化组合。
热点科技观察:机器人“通用”的门槛,藏在工厂最不起眼的误差里
谈到具身智能,行业讨论常常围绕模型大小、学习能力和任务数量展开。但工厂不会因为机器人会做100种动作,就自动愿意把其中一种交给它。工厂真正关心的是:零件偏了2毫米怎么办?今天的来料和昨天略有不同怎么办?换一批产品,设备需要停多久?
从非夕的展示可以看到一种相对务实的路线:先把接触式操作这项底层能力做好,再交给不同合作伙伴去补齐具体工艺。汽车四轮定位需要工艺经验,叶片磨削需要加工知识,柔性包装需要对SKU变化的理解;机器人本体不可能单独包办所有细节。
因此,19家生态伙伴和28个应用的意义,不在于数字越大越好,而在于验证同一套力控能力能否跨越不同工艺,并降低二次开发的难度。非夕还展出了Flexiv Trainer数据采集与处理系统,连接双臂遥操作、数据整理和模型训练。它所指向的方向是:让具身智能开发者不必从机器人硬件、数据采集到动作控制全部重新搭建。
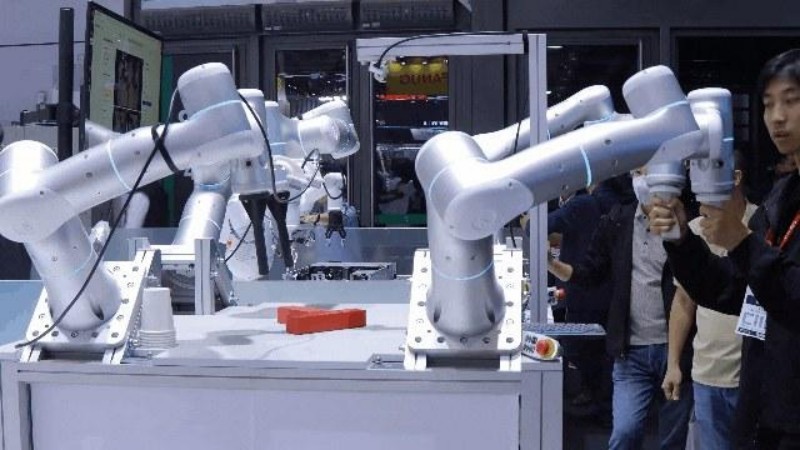
Flexiv Trainer演示具身操作数据采集与训练工具链,连接机器人硬件与上层模型开发
当然,通用基座不意味着所有任务都能即插即用。不同工艺仍需要末端工具、现场调试和质量验证;展台效果也不等于长期运行结果。真正的竞争力,最终会体现在换线时间、良率、故障恢复和部署成本这些不太容易拍成短视频的指标上。
2026工博会上的非夕科技,给出了一个值得观察的答案:机器人要进入更多真实工作场景,除了需要更聪明的“大脑”,还得有能理解接触、控制力度、适应偏差的“手”。在那些看似不起眼的微小调整中,或许才藏着机器人从演示走向生产的关键一步。
本文来自大风号,仅代表大风号自媒体观点。
