吉大团队“灵巧手”,在国际上露了一“手”
近日,一款名为应手Y-Hand M2的仿生灵巧手在吉林大学办学成果展上首次对外亮相。它由吉林大学唐敖庆杰出教授任雷团队研发,依托国际首创的仿生拉压体机器人理论与技术实现产业化落地,是目前全球自由度最高的仿生灵巧手。
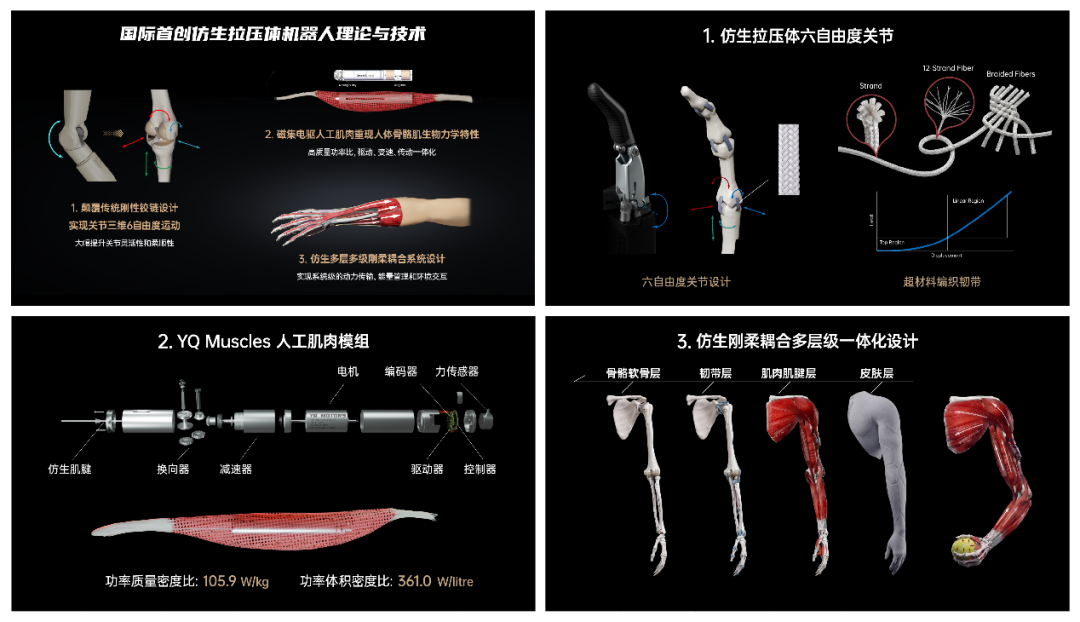
仿生拉压体机器人技术体系是任雷教授基于对人体神经肌肉骨骼系统功能原理二十多年的深入研究,以及在仿生机器人领域持续的创新性工程化实践而创建。
基于该技术研发的仿生拉压体灵巧手已在北京达奇月泉仿生科技落地量产形成应手Y-Hand系列产品,其中应手Y-Hand M2拥有38个自由度,是目前全球自由度最高的仿生灵巧手。
此次对外完整公开仿生灵巧手Y-Hand M2的内部精密仿生设计,展示了产品的核心组成,涵盖机械结构、驱动传动系统、感知及控制系统。
其中,机械系统由仿生骨骼与软骨、三维关节曲面和超材料编织韧带系统构成,通过刚柔耦合实现超高自由度的类人灵巧、柔顺、自然运动;驱动系统采用自主研发的YQ Motors系列电机及YQ Muscles人工肌肉模组,实现高质量功率密度比的类人体骨骼肌驱动;传动系统通过肌腱-腱鞘网络系统的仿生形态学和拓扑学设计,支持跨关节动力传输与多肌肉协同运动,实现了整手系统级的动力传输与能量管理;感知系统通过多源编码器、力传感器等获取触觉和本体感受信息;控制系统采用类人体神经肌肉的脉冲神经网络、视触觉融合及肌肉本体感受实现仿生灵巧抓握与操控运动,复现了高度类人的柔顺灵活、自然流畅的环境交互。
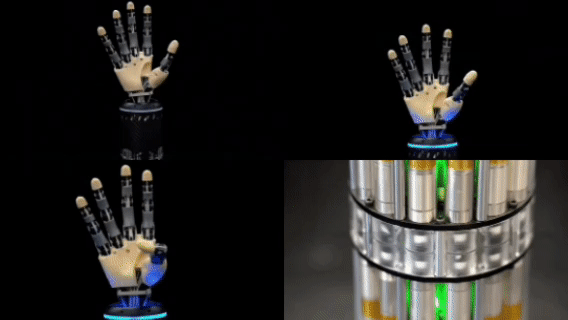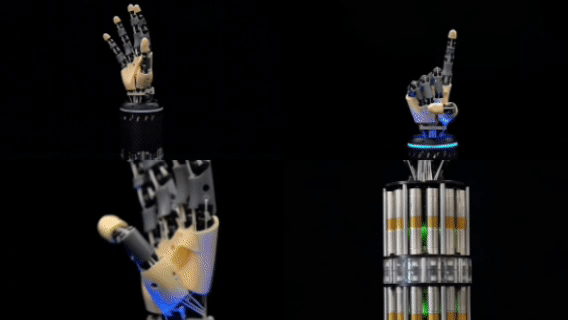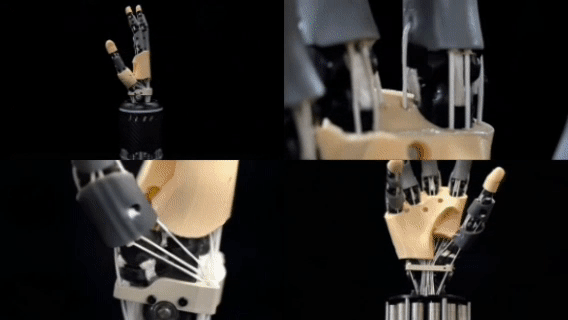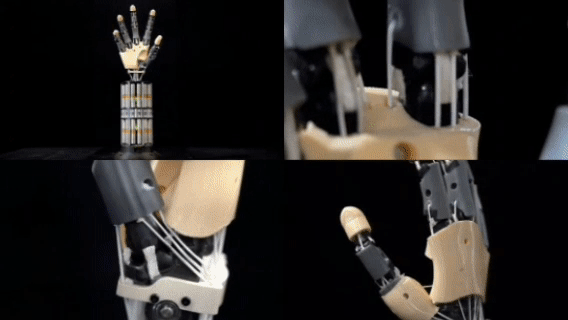
经过大量实机测试,应手Y-Hand M2在力量、速度、精度、灵活、柔顺五个核心性能上全面超越传统刚性手,成功打破了机器人灵巧手长期存在的技术瓶颈,解决了“力量与速度难以兼顾”“高柔顺与高精度无法兼具”“高负载与灵巧操控无法平衡”的行业难题。应手Y-Hand M2可以成功完成全部33类类人灵巧操控,成功率达96%,接近人手水平,其中大部分灵巧操控运动是传统刚性手无法做到的。
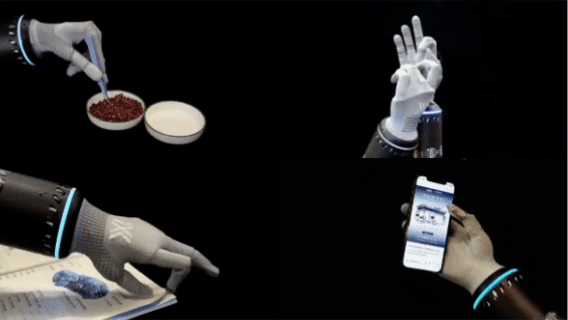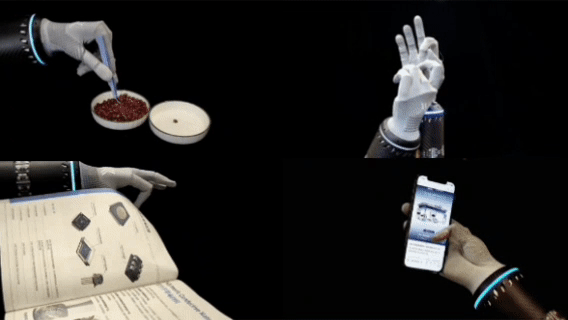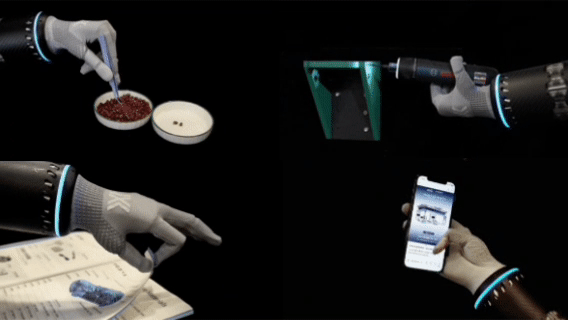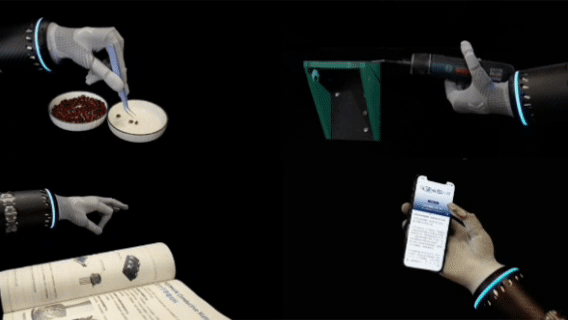
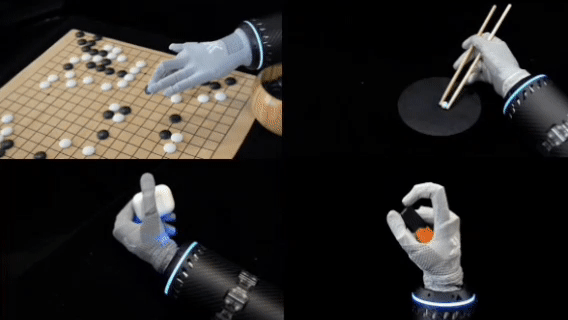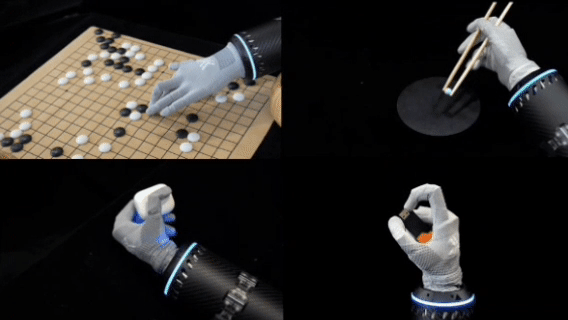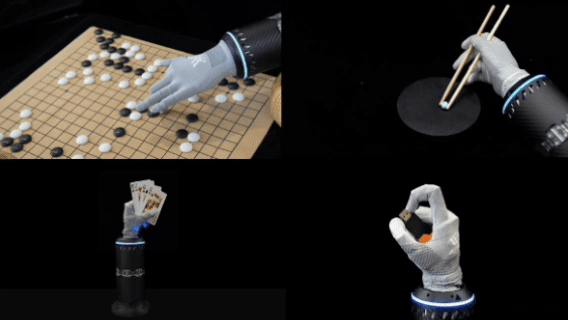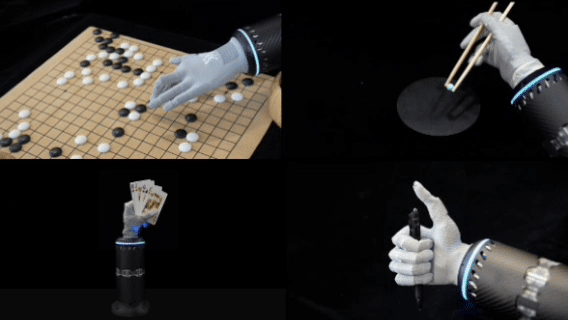
将应手Y-Hand M2搭载至人形机器人平台开展作业时,可以成功完成对方形、球形、不规则异形等各类不同形状物体,以及对薄脆易碎、软质形变等不同材质物体的自适应抓取与操控。
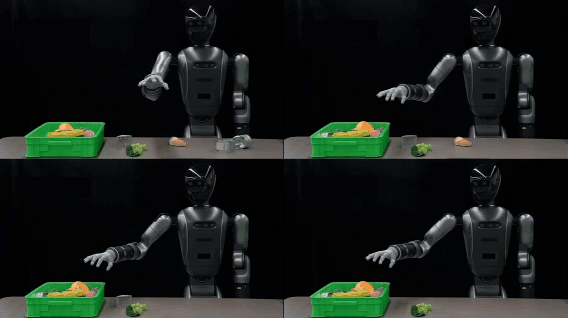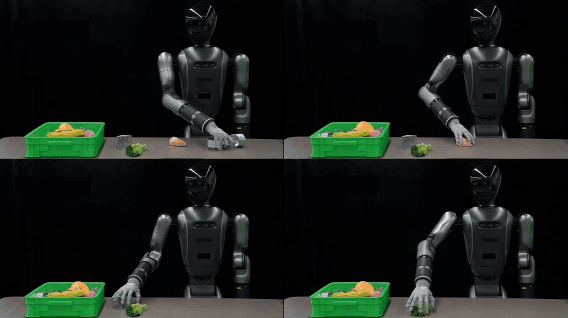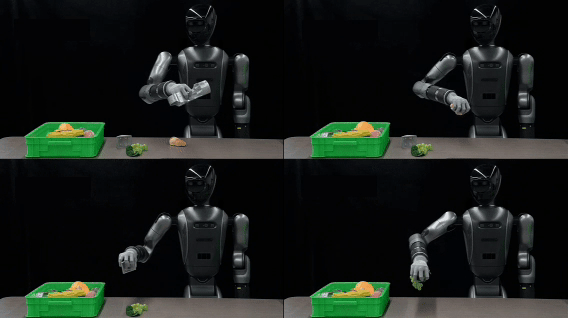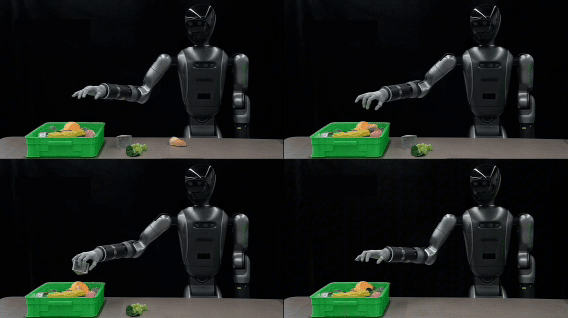
目前,应手Y-Hand M2已经走出实验室,实现了规模化量产,成为可稳定交付、批量应用的仿生灵巧手产品,为智能制造、航空航天、巡检运维、医疗健康、家政养老等众多领域提供了全新的仿生技术解决方案,也为国家抢占全球具身智能机器人产业制高点提供了原创理论与技术支撑。
初审:杜依倩
复审:丰 硕
终审:王大海
本文来自大风号,仅代表大风号自媒体观点。
